v2.4.8支持 Windows & macOS Apple Silicon

Embedded Systems IDE

为嵌入式开发而生的
智能 IDE

编辑 · 编译 · 烧录 · 调试,一条链路走完。集成本地 AI 智能体、硬件级调试与实时串口示波器,告别割裂的传统工具链。

Windows x64 · macOS arm64 · v2.4.8所有平台与历史版本
  • 安装包自带 Arm 工具链
  • J-Link / DAPLink 原生
  • QEMU 仿真内置
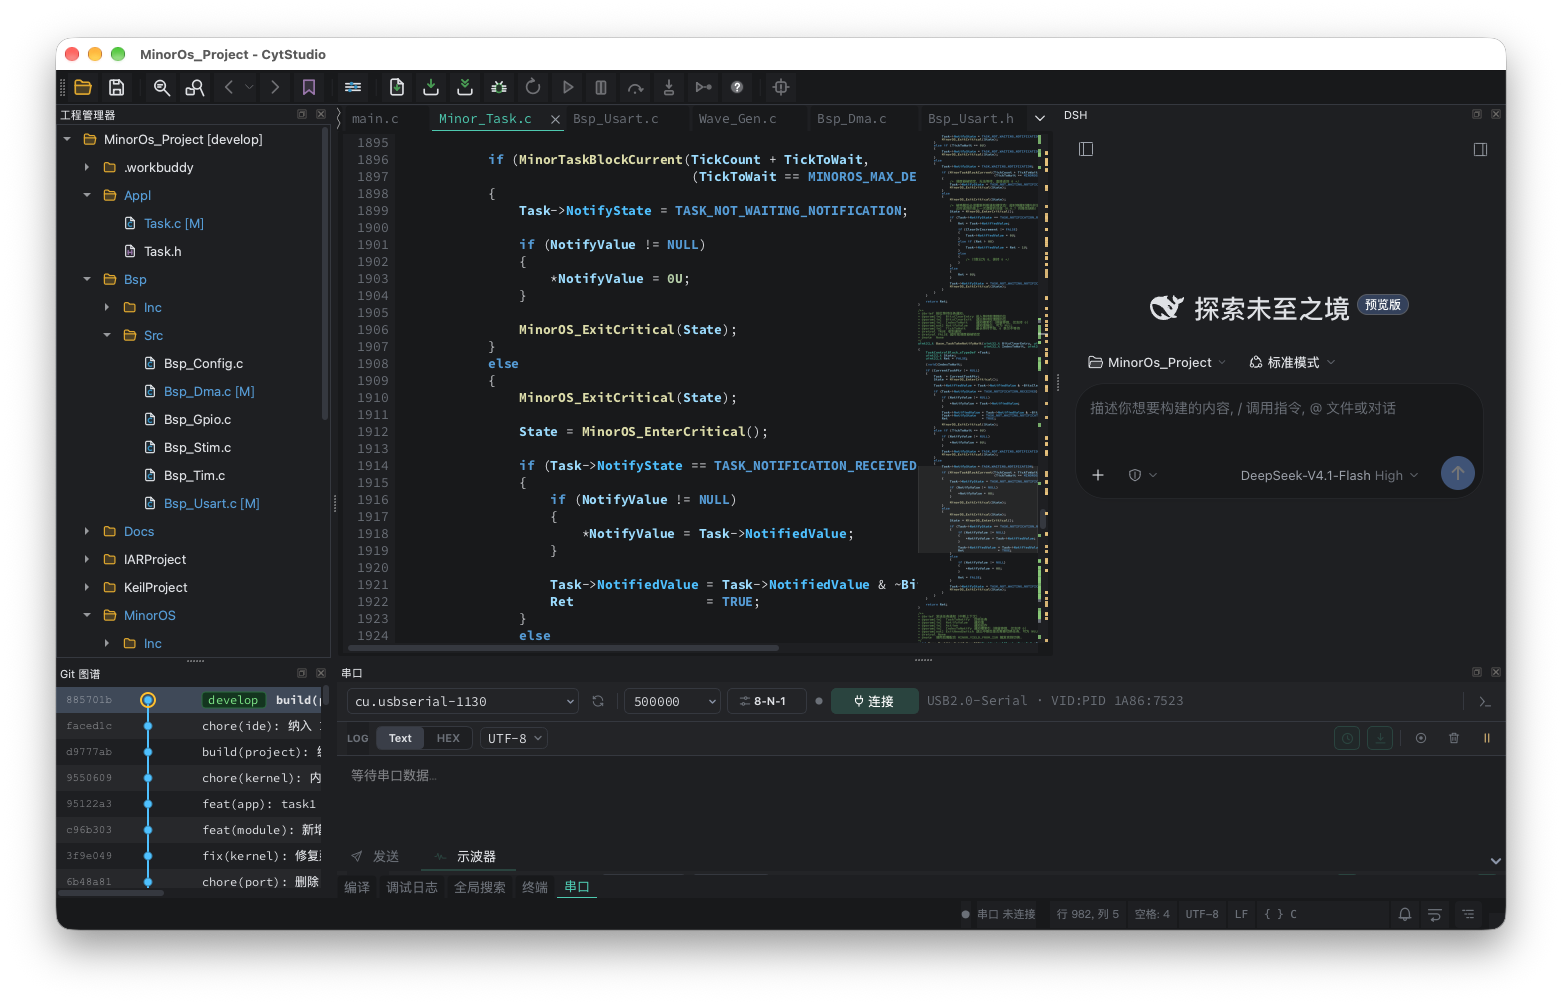
MinorOS_Project — CytStudio
CytStudio 主工作区:工程管理器、C 代码编辑器、DSH 智能体面板、Git 图谱与串口监视器

3种

调试后端

J-Link · CMSIS-DAP · QEMU

11款

可选内核

Cortex-M0+ 至 M85

7个

随包 CMSIS-Pack

CMSIS · DSP · NN · Driver

37项

AI 可调用工具

25 IDE · 12 串口

Core Workflow

四个核心面板,同一份工程上下文

编辑、AI、调试与串口面板共享同一份工程与调试会话,不需要在程序之间复制路径。

App/main.c
main.cboard.c
38/* 500000 8-N-1 · APB2 = 84 MHz */
39static void USART1_Init(uint32_t baud)
40{
41 RCC->APB2ENR |= RCC_APB2ENR_USART1EN;
42 GPIOA->MODER &= ~(3U << (9 * 2));
43 GPIOA->AFR[1] |= (7U << 4);
44 
45 USART1->BRR = SystemCoreClock / baud;
46 USART1->CR1 |= USART_CR1_TE | USART_CR1_RE;
47 USART1->CR1 |= USART_CR1_UE;
48 NVIC_SetPriority(USART1_IRQn, 5);
49}
50 
51void USART1_IRQHandler(void)
52{
53 uint8_t byte = (uint8_t)(USART1->DR & 0xFF);
54 ring_push(&g_rx, byte);
55 if (g_rx.count >= RX_RING_SIZE / 2U)
56 sensor_task_notify();
57}
mainLn 53, Col 09UTF-8

界面示意 · 以实际版本为准

Hardware Tooling

底层调试与运行时观测

寄存器、内存、Thumb-2 反汇编、双通道示波器与提交历史,全部在同一工作区内联动。

调试能力清单

Oscilloscope

实时串口示波器

500 kSa/s

双通道、A/B 游标、触发与 CSV 导出;500 kSa/s 采样下保持平滑滚动。
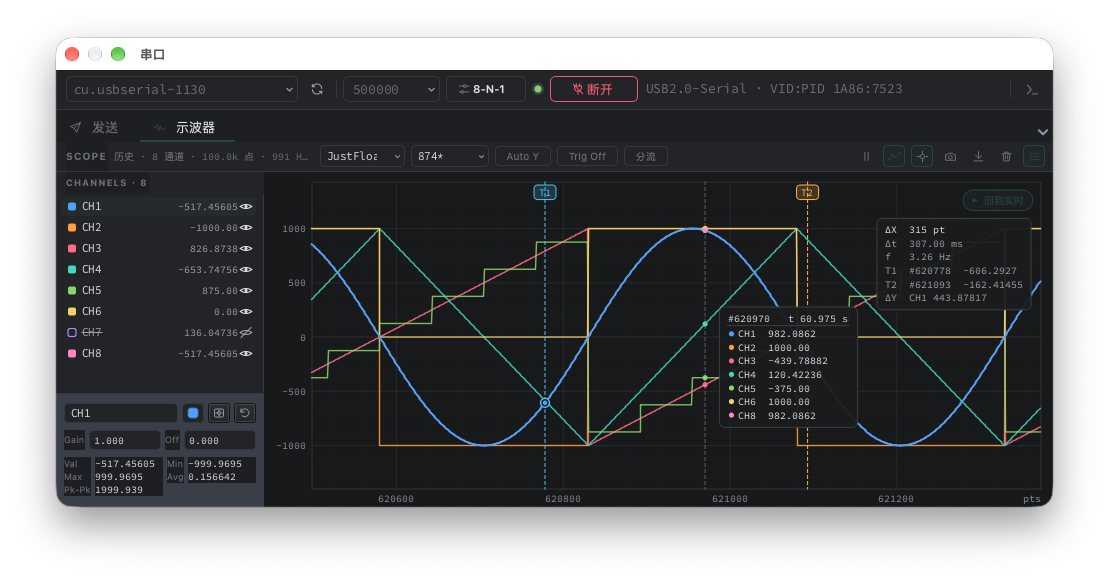
CytStudio 串口示波器:8 通道波形、A/B 游标与 ΔX/ΔY 测量读数

Watch & Memory

Watch 与内存视图

Live

六万行十六进制转储用虚拟滚动渲染,双击就地写入。

0x2000000032 Blive
live watchwatchdog 3000 ms
g_rx_head0x0000003Cu32
task_count0x0000000Cu16
g_temp0x000001A4i16
addr0001020304050607ascii
0x2000000048656C6C6F205254Hello RT
0x200000084F53000010000000OS······
0x20000010A55A0C200000E803·Z· ····
0x2000001800000000FFFF0000········
双击写入 · 8 B / 行PC → 0x08000D2A

Peripherals

外设寄存器(SVD)

SVD

位域展开与读-改-写,只读位与越界写入会被拒绝。

USART1->CR1
0x0000_200C
15—
14—
13UE
12M
11WAKE
10PCE
9PS
8PEIE
7TXEIE
6TCIE
5RXNEIE
4IDLEIE
3TE
2RE
1—
0SBK
GPIOA->MODER0xA800_0000PA9 · PA10 = 10b AF
SVD · APM32F40x.svdR/W

Disassembly

ARM 反汇编与静态分析

Thumb-2

源码与 Thumb-2 交错对照,clang-tidy 结果直接标在行上。

Thumb-2 · ARMv7-Mclang-tidy 0 warnings
0x080003A8ldrr0, [pc, #0x50]
0x080003ACbicr2, r2, #0xC0
0x080003B0orr.wr1, r1, #0x8000
0x080003B4strr1, [r3, #0x0C]
0x080003B6ldrr0, [r4, #0x08]
0x080003B8bl0x08000E10
PC → 0x080003B0源码 / 汇编交错

Version Control

内置 Git 图谱

libgit2

libgit2 驱动的状态、暂存、提交、分支与合并图谱。

ServoActuatorlibgit2 · clean
develop8e5a7b12h

build(project): 修正链接脚本段

feat(kernel)f2ac9d05h

chore(kernel): 引入 tickless 空闲

d977fa01d

fix(uart): DMA 环形缓冲区越界

a1122e31d

feat(app): 任务通知替代轮询

65d50392d

chore(repo): 忽略 build/ 产物

3 branches · 128 commits右键切分支

Native Ecosystem

全部原生集成

  • ARM Cortex-M / R5
  • J-Link
  • CMSIS-DAP / DAPLink
  • CMSIS-Pack / FLM
  • Keil & IAR 工程
  • GCC / Clang
  • FreeRTOS
  • Git

Start Building

把整条工具链,
装进一个窗口

下载后即可开始第一个工程。编译器、器件描述、仿真引擎与 AI 运行时都已随包分发。

自包含安装包内置 Arm 工具链与 QEMUWindows 与 macOS 原生

Windows 10 / 11 x64 · macOS 13+ Apple Silicon · 约 800 MB